понедельник, 18 апреля 2016 г.

Немного о футболе роботов WRO gen.III. Часть 3

Во второй части статьи наш робот-нападающий научился выполнять маневр, дающий ему шанс забить мяч в ворота соперников: он двигался к мячу, выбирал кратчайшую траекторию для его объезда, достигал точки, лежащей на прямой, соединяющей мяч и ворота, после чего разворачивался и ударял по мячу, пытаясь сохранить направление на ворота.


Как мы выяснили ранее, угол, при котором будет достигнута точка схода с "орбиты" и направление на ворота соперников зависят от расположения мяча на поле. Если принять направление на ворота соперников за 0 градусов, то точка схода с орбиты при движении робота вокруг мяча против часовой стрелки будет достигнута при 90 градусах, а при движении по часовой стрелке - при -90 градусах относительно направления на ворота.


В разных точках поля меняться будет только направление на ворота соперников, а указанное соотношение углов будет сохраняться. Но это все хорошо в теории, в реальных условиях один из углов легко может быть например 78 градусов, а другой -104. Это обусловлено как мы уже обсуждали ранее несовершенством датчика-компаса и магнитными наводками.
Таким образом для каждой точки поля (или его выделенной зоны) нам необходимы заранее сохраненные в памяти робота направления на ворота соперников и пара точек схода. Сколько будет таких точек (зон) - зависит от требуемой точности наведения на ворота (и, следовательно, разрешения воображаемой системы координат, делящей поле на зоны).


Очевидно, что чем рассматриваемая зона поля ближе к воротам соперников и чем она дальше от "горизонтальной" оси поля (напомним, что мы рассматриваем поле как 2D плоскость), тем угол "атаки" будет больше, см. рис. (a > b)

Теперь давайте поговорим о том, каким образом нападающий должен установить в какой конкретно точке (зоне) поля он находится, чтобы начать работать в соответствии с углами, актуальными для данной точки. Снова обратимся к регламенту и вспомним, что нападающий может иметь на борту дальномер, обращенный вправо, а измерять расстояние им он может только в направлении правого борта (относительно своих ворот), см. рис


Полагаясь на полученную с дальномера информацию нападающий может определить свою "вертикальную" координату на поле. Если никакой другой информации нет, то "горизонтальная" координата должна использоваться либо некая средняя (соответствующая центру поля), либо смещенная к воротам соперников. Выбор между этими вариантами можно сделать исходя из мощности "пиналки" на роботе, если она сильная, выгоднее фиксировать "горизонтальную" координату по центру поля, если слабая - ближе к воротам.

Футбол - командная игра и поэтому регламентом разрешено использовать Bluetooth для взаимодействия роботов в команде. Это открывает широкие тактические возможности, например беспроводную связь можно использовать для получения "горизонтальной" координаты нападающим от вратаря.

Действительно, вратарь, стоя в защите, располагает информацией об удаленности мяча (приблизительной) и угле, образованном направлением на мяч и направлением на ворота соперников:


Зная данный угол вратарь может определить точку поля (зону) в которой находится в данный момент мяч и передать ее координаты нападающему.

Информация о координатах с дальномера нападающего и координаты, передаваемые между роботами должны снабжаться временной меткой. На основании временной метки робот будет понимать, какая из них более актуальна, "Устаревшая" информация не должна использоваться для навигации нападающего, он должен ее игнорировать, действуя так же, как будто этой информации нет вовсе (работать по средним зонам).


В следующей части статьи мы поговорим о вратаре, рассмотрим основные моменты в алгоритме его работы и вплотную подойдем к наиболее неоднозначному моменту - возврату вратаря на ворота после попытки отбить мяч.

суббота, 2 апреля 2016 г.

EV3 Телеграф

Давненько мы не задавали жару в виде наших хитрых задачек  готовым "бонусным" роботам. Одной из интереснейших "домашних" EV3-моделей является BANNER PRINT3R, инструкцию по сборке и базовую программу для нее подготовил Ральф Хемпел. Этот робот умеет писать EV3 LEGO MINDSTORMS на чековой ленте, ловко доставая ее из рулона.


Мы долго думали, чем бы озадачить данного робота, какие интересные дополнения внести в конструкцию и вспомнили об одном из наших ранних проектов в цикле "Строим из микроконтроллеров" под названием "Азбука Морзе на базе Arduino":

Нам показалось, что будет очень интересно совместить распознавание кода Морзе с печатью распознанных букв на ленте - получится телеграф.


Конструкцию печатающего узла мы оставили практически без изменений, немного доработав ее под более широкую ленту (именно такая попалась нам в магазине). Блок EV3 разместили таким образом, чтобы хорошо был виден экран, добавили датчик-кнопку для ввода точек и тире. Исходную инструкцию по сборке BANNER PRINT3R можно посмотреть в разделе "Больше роботов" в домашней версии ПО или скачать здесь.


Мы нигде не нашли как заправляется бумага в данный аппарат, но методом проб и ошибок выяснили, что наиболее оптимальной схемой выглядит следующая:


Если вы помните, то мы потихоньку перебрались с EV3-G на текстовое программирование, это связано с тем что проекты становятся все сложнее и реализовать все задумки в EV3-G оказывается если и возможно, то крайне трудоемко. Поэтому программировать в данном проекте мы будем на языке EV3 Basic.

Скачать нашу программу можно по ссылке.

Общую схему работы нашего "EV3 Телеграфа" вы можете посмотреть на картинке ниже.


Распознаватель кода Морзе анализирует нажатия на датчик-кнопку, выделяет короткие и длинные нажатия, короткие паузы между элементами кода в буксе и длинные паузы между буквами. Далее приведен код распознавателя:

While "True"
    
  m[0] = 0
  m[1] = 0
  m[2] = 0
  m[3] = 0
  m[4] = 0
  m[5] = 0
  
  X = 0
  P = EV3.Time
  
  While  next_letter
    If Sensor.ReadPercent(1) > 50 Then
      If A = 0 Then
        A = EV3.Time
        Speaker.Note(100,"E5",10000)
        Program.Delay(50)
      EndIf
      P = EV3.Time  
    EndIf 
    
    If Sensor.ReadPercent(1) = 0 And A > 0 Then
      If B = 0 Then
        B = EV3.Time
        Speaker.Stop()
        Program.Delay(50)
      EndIf
      P = EV3.Time 
    EndIf
    
    If A > 0 And B > 0 Then
      T = B - A
      If T > 500 Then
        m[X] = 2
      Else
        m[X] = 1
      EndIf
      A = 0
      B = 0
      X = X+1
      P = EV3.Time
    EndIf
        
    If EV3.Time - P >= 2000 Or X > 5 Then 
      next_letter = "False"
    EndIf
        
  EndWhile 

В массив m мы записываем 1 для точек и 2 для тире. Остальные, невостребованные в букве элементы заполняются нулями.

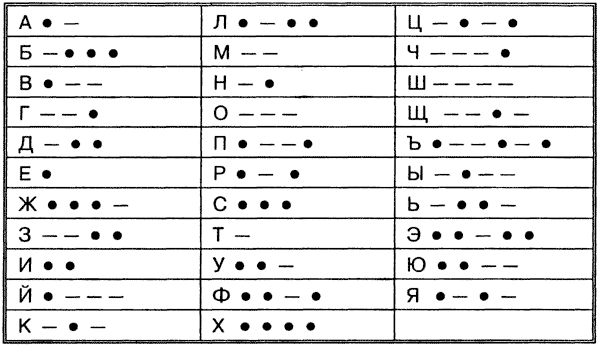
Руководствуясь кодом Морзе для русского алфавита


мы закодировали коды Морзе для всех русских букв в массивы b1 .. b33

'a
b1[0] = 1
b1[1] = 2
b1[2] = 0
b1[3] = 0
b1[4] = 0
b1[5] = 0

'б
b2[0] = 2
b2[1] = 1
b2[2] = 1
b2[3] = 1
b2[4] = 0
b2[5] = 0

После того, как получена длинная пауза или ведены все 6 символов кода буквы анализируем совпадение элементов массива m (буфера) с элементами массивов b1 .. b33 используя конструкцию вида

h = "True"
  For I = 0 To 5  
    If  m[i] <> b1[i] Then
      h = "False"
    EndIf    
  EndFor
  If h = "True" Then
    Speaker.Play(100,"EV3Telegraph/b1")
    LCD.BmpFile(1,0,0,"EV3Telegraph/b1")
    BO = 1

    BOprint()
  EndIf  

Данный код при совпадении массивов выводит на экран распознанную букву, произносит ее и запускает процедуру добавления в очередь печати:

Sub BOprint
  i = 0
  While O[i] <> 0 
    If O[i] <> 0 Then
      i = i + 1
    EndIf    
  EndWhile
  O[i] = BO
EndSub

Блок "драйвера" принтера работает с очередью печати, забирая первую букву, если очередь не пустая и выводит ее на печать

Sub Printer
  While  "True"
    If O[0] = 1 Then 
      b1()
      Clear()
    EndIf
    ...
    If O[0] = 32 Then 
      b32()
      Clear()
    EndIf 
  EndWhile
EndSub

После печати буквы она удаляется из очереди, а вся очередь сдвигается после этого влево, чтобы "драйвер печати".обработал следующую букву в очереди:

Sub Clear
  i = 0
  While O[i] <> 0 
    O[i] = O[i+1]
    i = i + 1    
  EndWhile  
EndSub 

Для печати буквы используем процедуры движения по осям MoveX() и MoveY()

Sub MoveX
  If  XM > 0 Then
    Motor.Move("C",-50,XM,"True")
  Else
    Motor.Move("C",50,-1 * XM,"True")
  EndIf  
EndSub

Sub MoveY
  If  YM > 0 Then
    Motor.Move("A",50,YM,"True")
  Else
    Motor.Move("A",-50,-1 * YM,"True")
  EndIf  
EndSub

Процедура MoveXY() позволяет рисовать наклонные линии

Sub MoveXY
  If YM > 0 Then
    For j = 1 To XM / 5
      Motor.Move("A",50,5,"True")
      Motor.Move("C",-50,-5,"True")
    EndFor  
  Else
    For j = 1 To XM / 5
      Motor.Move("A",-50,-5,"True")
      Motor.Move("C",-50,-5,"True")
    EndFor      
  EndIf  
EndSub

Для поднимания и опускания маркера (ручки) используем процедуру PenMotor()

Sub PenMotor
  tM = EV3.Time
  regulator = "True"
  If pen = "True" Then
    PM = 150
  Else
    PM = 0
  EndIf
  While regulator
    eM = PM - Motor.GetCount("B")
    vM = eM * kM
    Motor.Start("B",vM)
    If Math.Abs(Motor.GetCount("B") - PM) < 5 Then
      regulator = "False"
    EndIf
    If  EV3.Time - tM > 1000 Then
      regulator = "False"
    EndIf  
  EndWhile
  Motor.Stop("B","True")
EndSub

В качестве примера, чтобы нарисовать букву "И" требуется выполнить следующую последовательность вызова процедур:

Sub b9
  Y = 300
  MoveY()
  
  pen = "True"
  PenMotor()
  
  Y = -300
  MoveY()  
  
  Y = 300
  X = 300
  MoveXY()
  
  Y = -300
  MoveY()  
  
  pen = "False"
  PenMotor()  
  
  X = 100
  MoveX()
EndSub    

Многие задают нам вопрос - почему наши видео выходят все реже. Дело в том что проекты становятся все сложнее и требуют больше времени на их подготовку. Кстати, если у вас возникнут интересные идеи по новым проектам - пишите, мы открыты к реализации интересных идей.

среда, 30 марта 2016 г.

Немного о футболе роботов WRO gen.III. Часть 2

В первой части статьи мы вывели нашего нападающего на орбиту вокруг мяча и теперь робот должен сойти с нее в нужной точке, чтобы ударить по мячу в направлении ворот соперников. Очевидно, что для разных расположений мяча на поле эта точка схода будет различной, т.к. угол удара относительно горизонтальной оси поля - разный.


Вооружившись познаниями в геометрии или онлайн-калькулятором прямоугольных треугольников можно рассчитать углы, при которых робот должен сходить с орбиты в каждой точке поля. Поле удобно представить в виде воображаемой координатной сетки, разбив его на нужное вам количество зон - в зависимости от требуемой точности наведения на ворота. На изображении выше для примера приведена разбивка на 9 зон, имеющих координаты от (1,1) до (3,3).
Для каждой зоны будет две точки схода - для движения вокруг мяча по часовой стрелке и против. Отслеживать точку схода удобно по компасу, сравнивая текущий азимут с требуемым с учетом некоторой заданной погрешности.
Но тут нас поджидает неприятность - дело в том, что цифровой компас Hitechnic - устройство несовершенное, и даже после тщательной калибровки в связи с наличием наводок на поле показания будут распределены по окружности неравномерно, в каком-то направлении "градусы будут чаще", в каком-то реже (см. рис).


К счастью сами направления при этом довольно точные, но вот повернуться от текущего направления например на 90 градусов вправо роботу точно не удастся, он фактически не довернется до нужной точки, если в целевом секторе показания меняются чаще чем 1 градус на фактический градус поворота, или наоборот, перелетит ее, если этот сектор с "разреженными" показаниями.

Как же быть в данной ситуации? Выходом может быть калибровка - робот должен знать направления (азимуты) всех интересующих его углов и хранить их в памяти. При этом сравнение должно производиться не с вычисленными углами, а с этими калиброванными значениями.

Итак, робот вышел в точку схода с орбиты и оказался на линии, соединяющей мяч и центр ворот соперников:


Похоже что правильным решением будет развернуться на 90 градусов по энкодерам и поехать на мяч, направляя его в ворота. Но подождите - а всегда ли мы сможем достигнуть этой самой точки схода? Мяч - не статичный реквизит на поле и может быть сдвинут другим роботом. Поэтому двигаясь по орбите робот должен быть готов к тому, что с орбиты нужно будет сойти и в случае, если мяч вдруг оказался совсем в другой точке поля.

Положим точки схода роботу удалось достичь и он, развернувшись, смотрит прямо на мяч. Какие его дальнейшие действия? Как ему узнать, что на "линии его взгляда" - вражеские ворота, а перед ним мяч? На второй вопрос можно получить ответ смотря на показания ИК-поисковика, он должен быть в зоне 5, а вот с первым - опять не все так просто. На разных точках поля направление на центр ворот соперников - различно. Как быть?

С одной стороны можно ехать прямо на мяч и считать что ворота именно за ним, но точка схода могла быть достигнута приблизительно, тогда удар будет неточным. Интересным решением будет использование калиброванных направлений на ворота для каждой зоны на поле, вдобавок к калиброванным азимутам точек схода.


В главе 6 "От джойстика до футбола" онлайн курса Сергея Филиппова "Основы робототехники" автор предлагает интересный способ забить мяч в ворота - сначала робот движется на мяч, а как только до него остается совсем небольшое расстояние - движется на ворота, тем самым направляя и подталкивая мяч в их направлении.

Как долго роботу следует это делать? Ответ на этот вопрос робот может получить из следующих источников:
- ИК-поисковик (мяч не на линии движения робота)
- Компас (движение не в направлении ворот соперников)
- Энкодеры и таймер ("атака"слишком затянулась).

До этого момента мы считали что робот в бескрайнем поле и на его пути нет преград, но очевидно что это не так и робот должен быть способен отрабатывать нештатные ситуации, например такие как застревание. Робот может упереться в борт поля, в другого робота или в ворота. Традиционным решениес по контролю застревания в футболе роботов служит анализ показаний компаса. Если они довольно длительное время не изменяются или изменяются в небольших пределах - робот застрял и следует попытаться отъехать назад или как-то еще выйти из затруднительной ситуации. В прошлом сезоне мы столкнулись с тем, что при длительном прогоне по полю от края до края по прямой робот расценивал это как застревание и глупо пятился назад не доехав до мяча совсем немного. Этой ситуации вероятно можно избежать используя анализ расположения мяча относительно робота, например если мяч перед роботом - следует дольше не реагировать на прямолинейный прогон по полю.

Ну что же, с базовой логикой работы нападающего мы разобрались и подходим к самому интересному - к анализу роботами своего положения на поле, которое необходимо для правильного выбора точек схода и направлений атаки нападающим. Но об этом - в следующей части статьи.


воскресенье, 27 марта 2016 г.

EV3 Basic: подключаемся к Arduino

Уже довольно давно Dexter опубликовали способ взаимодействия EV3 и Arduino с использованием протокола i2c через один из портов датчиков. Этот способ позволяет передавать с Arduino любые данные, например показания подключенных к ней датчиков и использовать их в программе на EV3. Возможна передача данных и в противоположном направлении, например из программы на EV3 можно управлять моторами и реле, подключенными к Arduino.


Все бы хорошо, но способ этот работает только на EV3-G, так как основан на применении специального программного блока для этой среды программирования.


Мы же программируем на EV3 Basic и хотим использовать все преимущества такого межплатформенного взаимодействия в этом языке, поэтому написали аналог данного блока в среде EV3 Basic, он довольно простой, посмотрите:

'//  EV3 Basic, код для взаимодействие с Arduino
'//  EV3 - I2C master, Arduino - I2C slave

MSGSZEV3 = 30
MSGSZSLV = 30
// EV3 порт, к которому подключена Arduino
I2CPORT = 4
// i2c адрес Arduino, в нашем примере 0x04          '
I2CSLVADDR = 4       '

// массив байт, который мы будем передавать на Arduino
sendarray = Vector.Init(MSGSZEV3, 0) 

// массив байт, который мы будем принимать с Arduino
recvarray = Vector.Init(MSGSZSLV, 0)

// далее выполняем в бесконечном цикле
While "True" 

  // Если нужно что-то отослать на Arduino - записываем это в массив sendarray
  sendarray[0] = 255

  // запускаем функцию взаимодействия по i2c, sendarray и принимаем данные
  recvarray = Sensor.CommunicateI2C( I2CPORT, I2CSLVADDR , MSGSZEV3 , MSGSZSLV ,  sendarray )
  
  // выводим на экран первый элемент массива recvarray 
  LCD.Text(1, 0, 0,  2,  recvarray[0])

  // необязательная задержка - чтобы успеть рассмотреть вывод на экран
  Program.Delay(100) 

  // очищаем экран
  LCD.Clear()  
  
EndWhile

На Arduino можно залить стандартный код от Dexter или, например, вот такой модифицированный нами скетч:

#include <Wire.h>

#define SLAVE_ADDRESS 0x04
void setup() 
{
    Wire.begin(SLAVE_ADDRESS);
    Wire.onReceive(receiveData);
    Wire.onRequest(sendData);
}
int pin,st,val=0,flag=0,index=0;
char buf[8];
byte b[1];
void loop()
{
  if(flag==1)
  {
    flag=0;
    Serial.println(pin);
    val=analogRead(pin);
    b[0] = map(val,0,1024, 100, 0);

  }
}

void receiveData(int byteCount)
{
    while(Wire.available()>0) 
    {
      pin=Wire.read();
      flag=1;
    }
}

void sendData()
{
  Wire.write(b,1);
}

Данный пример передает на EV3 данные с аналогового порта А0, пересчитав их в диапазон 0..100.

Конечно же, использовать можно не только Arduino Uno, как в примере от Dexter, но и более миниатюрные варианты плат, например мы использовали для теста Micro:

1. ИК-дальномер Sharp gp2y0a21yk0f, аналоговый, подключен к порту А0
2. Arduino Micro
3. Переходник на Mindstorms-кабель 
4-5. Для питания Arduino (и дальномера через нее) используется кабель microUSB (4), подключаем в боковой разъем EV3 блока (5). Питания от порта датчика не всегда хватает, такой способ более надежный.
6. Кабель датчика втыкается в свободный порт EV3.


пятница, 18 марта 2016 г.

Немного о футболе роботов WRO gen.III. Часть 1

В прошлом сезоне наша команда открыла для себя такие замечательные соревнования, как футбол роботов WRO.


Если вы помните, в цикле "Строим из LEGO Mindstorms и Technic" выходило несколько серий на эту тему:

1) Робот-футболист Карандаша и Самоделкина: Нападающий
2) Робот-футболист Карандаша и Самоделкина: Вратарь
3) Робот-футболист Карандаша и Самоделкина: Нападающий 2.0
4) Робот-футболист Карандаша и Самоделкина: Как это работает

Мы с нуля изучали новое для нас направление, зачастую "изобретая велосипед", так как материалов в открытом доступе по данному виду соревнований очень мало. Очень помогли нам пара видео от команды "Омега", в которых ребята рассказывают об особенностях своих роботов. Надеемся, что наши публикации тоже подтолкнут вас поделиться своими наработками, идеями и даже немного с нами поспорить.

Первого нападающего в сезоне 2015 мы строили по старым регламентам 2014г, тогда еще был разрешен дриблинг и поэтому нам удалось хотя бы на домашнем поле посмотреть на игру с применением этого способа удерживания и ведения мяча.

Позднее, в сезоне 2015 в правила были внесены изменения и дриблинг запретили, поэтому следующий нападающий (мы назвали его Нападающий 2.0) пытался забить мяч используя другие приемы, о которых вы можете узнать посмотрев соответствующее видео по ссылке выше.

Сезон 2016


WRO сезона 2016 привнесло в регламент футбола новые изменения и теперь он называется "третьим поколением футбола WRO" (WRO Football gen.III). Кардинально изменилось поле, теперь игра идет на ковре, на поле нет цветовой зональной разметки. Появились высокие борта для ориентации роботов на поле с применением дальномеров. Конструктивно изменились ворота - за счет изменения их глубины поле кажется огромным и появился больший простор для маневров. Выглядит поле теперь так:


Роботам разрешили использовать датчик цвета Hitechnic, а для ориентации на поле установить дальномер - причем он должен быть ориентирован строго вправо. Правила регламентируют использование дальномера нападающим только когда робот ориентирован в направлении ворот соперников (датчик смотрит вправо):


Вратарю - когда его датчик ориентирован в направлении ворот, которые он защищает


Либо когда вратарь направлен на ворота соперников (датчик смотрит вправо) с оговоркой, что находясь вне штрафной площадки он не должен создавать УЗ-помех другим роботам:


Давайте немного поговорим о том, какие приемы могут быть использованы для игры в текущем сезоне. Начнем, пожалуй, с нападающего.

Нападающий


Задача нападающего - забить мяч в ворота соперников. Казалось бы, вон он - мяч, а вот - ворота, езжай да забивай! Но не все так просто. Если раньше достаточно было доехать до мяча, ориентируясь на его излучение и "схватив" его вести к воротам или развернув его ударить по ним, то начиная с прошлого сезона "хватать" мяч нельзя.

Давайте подумаем, как бы человек действовал на месте робота? Наверное оглянулся бы в поисках мяча и, заметив его, развернулся к нему лицом, затем побежал бы в его сторону. Может ли робот сделать тоже самое? Может! Правда у него нет головы и шеи, поэтому ему придется развернуться всем корпусом, пока излучение от ИК-мяча не будет строго одинаково с его левой и правой стороны (шаг 1)


В какую сторону выгоднее разворачиваться? В отличии от человека, который развернет голову в поисках мяча наугад, робот чувствует мяч буквально затылком и может начать разворот выбрав сторону, с которой сила излучения мяча интенсивнее
Разворот на месте можно заменить разворотом в движении, тогда робот начав двигаться по луге, ляжет на курс, ведущий к мячу (вариант 1а):


Далее начинается долгий извиистый путь к мячу. Это действительно так, потому как на поле наш робот не единственный кому нужен мяч и пока он едет в его направлении, мяч может быть сдвинут другим роботом. В этом случае движение должно быть скорректировано с учетом нового направления на мяч путем разворота на месте или в движении:


Мы "бежим" на мяч, судорожно соображая, что делать дальше. Очеидно, что если робот продолжит прямолинейное движение он ударит меч и тот покатится в направлении движения робота, но ведь нам нужно подтолкнуть его к воротам, как же быть?

При прохождении некоей точки, лежащей на пути следования на мяч (назовем ее точкой невозврата, см. шаг 3) робот должен принять решение, с какой стороны ему нужно обойти мяч, чтобы оказаться на линии, соединяющей вражеские ворота и мяч так, чтобы мяч оказался между ним и воротами:


Сделать это он может двумя способами - объехав мяч слева или справа. Принять решение об оптимальном пути объезда можно на основе показаний датчика компаса. Если отклонение от направления на ворота соперников положительное (как на рисунке выше), объезжать следует справа, иначе - слева.

Кратчайшая траектория объезда мяча, при которой отсутствует риск случайно задеть его корпусом - окружность с радиусом, равным расстоянию от точки невозврата до центра мяча.

Приняв решение, с какой стороны объезжать мяч, робот должен начать движение по окружности, которую мы назвали "орбитой", до точки схода с нее (см. шаг 4 на рисунке выше). Двигаться вокруг мяча по окружности можно опираясь на показания датчика-поисковика мяча, Такой круг можно описать, если удерживать его показания в одной из боковых зон (в зависимости от нужного направления движения - по часовой стрелке или против).


Далее начинается самое интересное - в какой точке мы должны сойти с орбиты? Очевидно, что это будет точка ее пересечения с прямой, проложенной через мяч и центр вражеских ворот. Для схода с орбиты мы должны опираться на показания датчика компаса и знание о том, по часовой стрелке мы описываем орбиту или против, но об этом - в следующей части статьи


Самое популярное